工作原理
从卡车到决策,六步完成
01 · 卡车
联网的作业卡车
每辆 Tian'An 卡车可配备传感器和车载控制器。设备因车型和配置而异。
02 · 传感器
传感器记录作业
钻孔装置和车辆上的传感器记录作业活动,定位则显示作业发生的位置——因此每个钻孔都可以连同位置一起记录。
- 定位天线 (安装位置仅为示意)
- 臂架位置
- 钻孔活动
- 运行时长
03 · 控制器
控制器汇总数据
信号传至车载控制器,由其将位置、运行时长和设备活动整合为一条记录。
- 位置
- 时长
- 活动
- 车载控制器
04 · MingAnji.ai
办公室看见现场
记录传送至 MingAnji.ai。办公室团队可在地图上查看卡车,作业完成后新的钻孔位置随即显示。
05 · 规划与导出
复盘,再规划下一项作业
选择地图上的钻孔位置,查看已完成作业的汇总,并导出地图、图纸和作业信息,为后续任务做准备。
06 · 管理
一个视图掌握全部运营
现场信息汇入管理仪表盘:卡车活动、作业进度、员工与工时表,以及业务汇总,一处查看。
我们提供并配装的车型
五类卡车,一个平台。
Tian'An 卡车供应并配装用于电力、基础设施和应急作业。传感器和控制器选项取决于车型和配置。
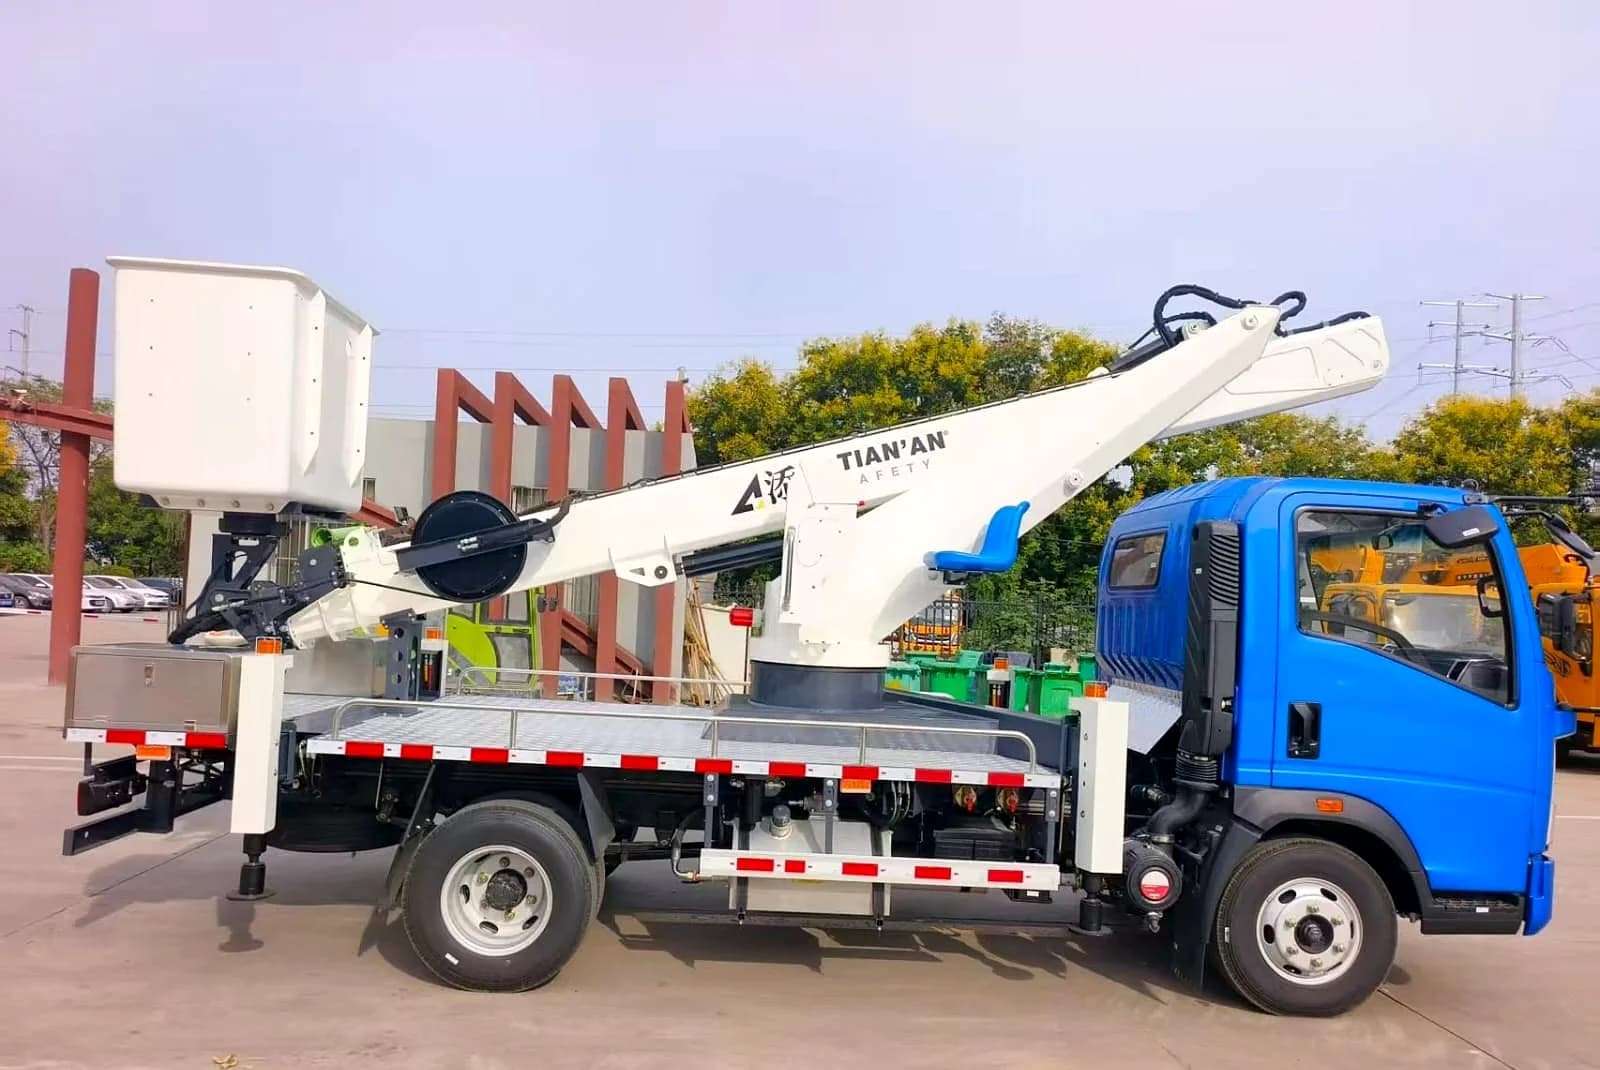 01
非绝缘斗臂车
高空作业,用于维护、安装和检查。
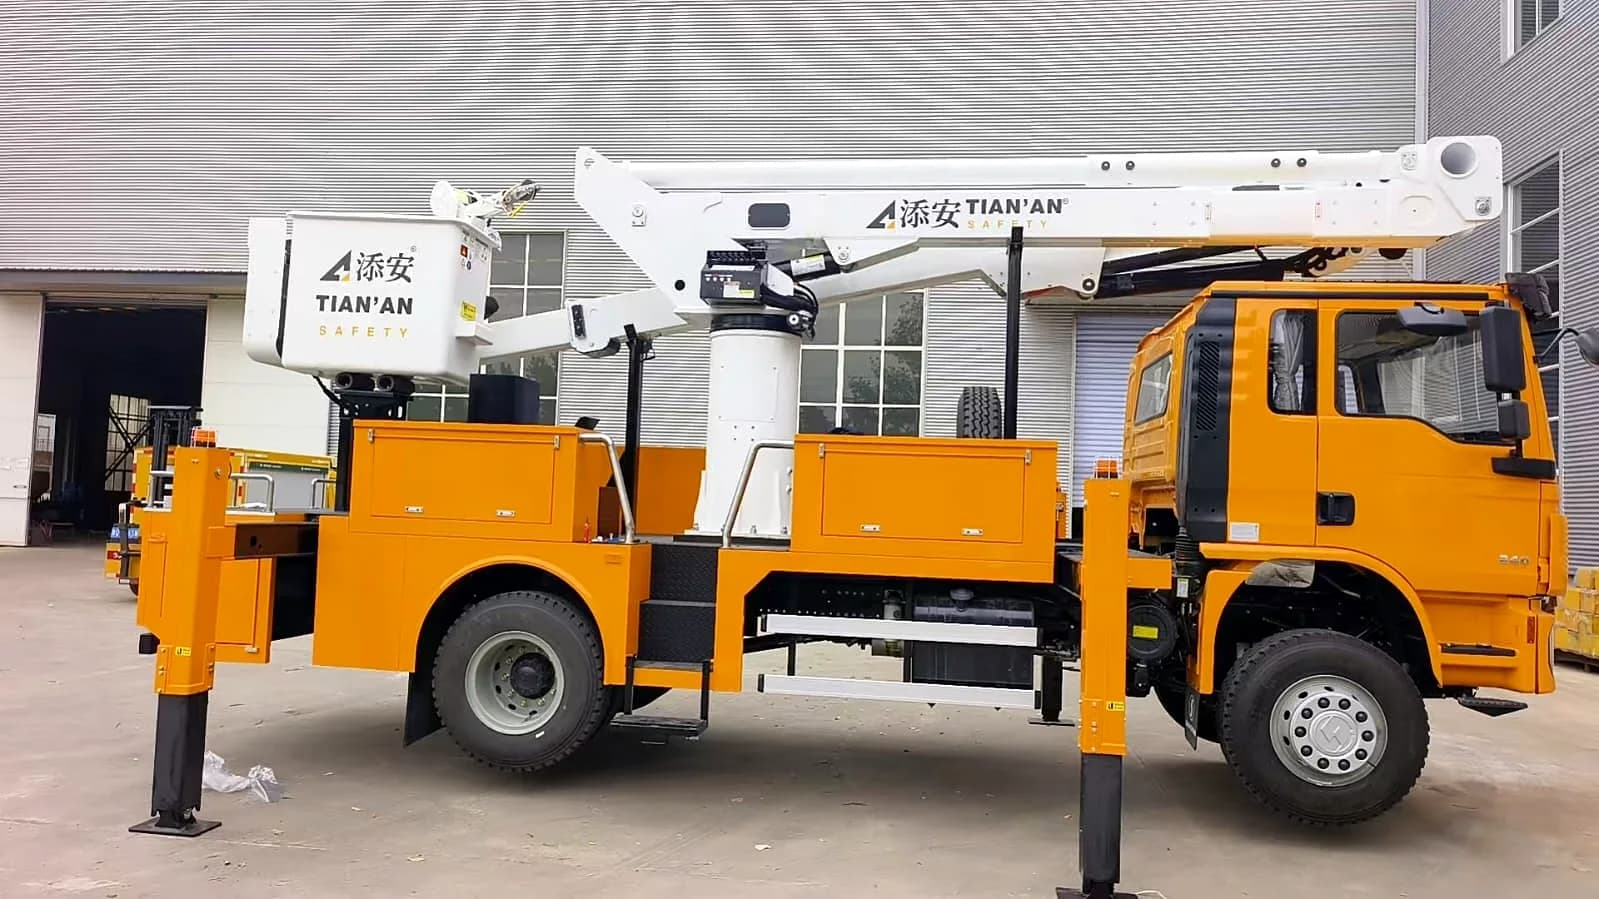 02
绝缘斗臂车
绝缘高空作业平台,用于带电线路附近的作业。
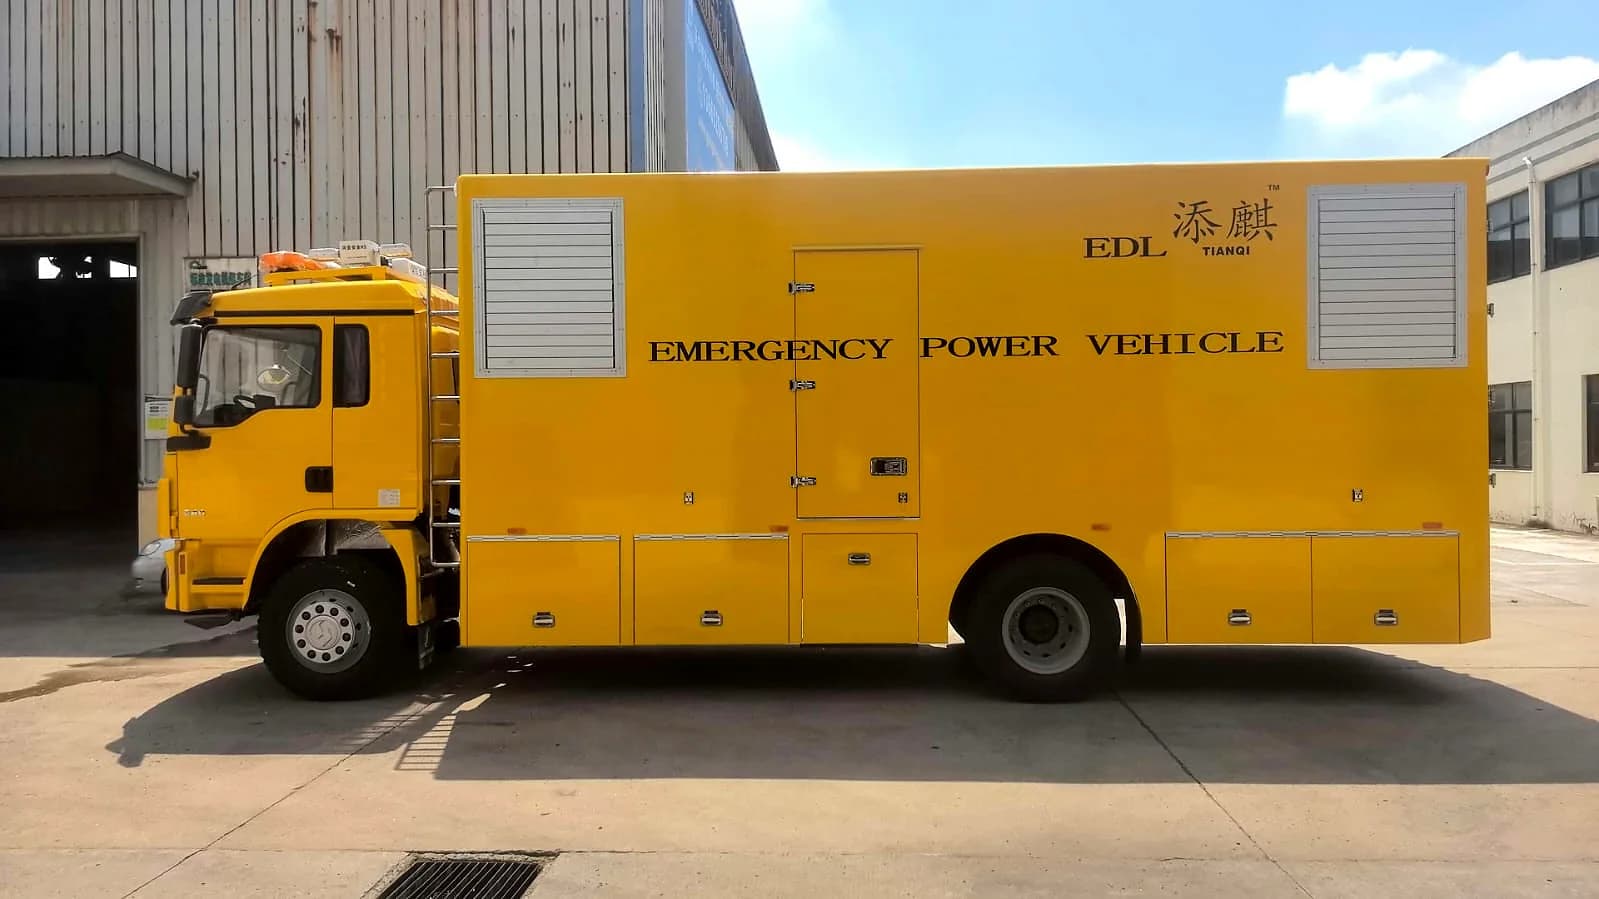 03
移动发电车
随行供电,适用于现场作业、停电和临时供电。
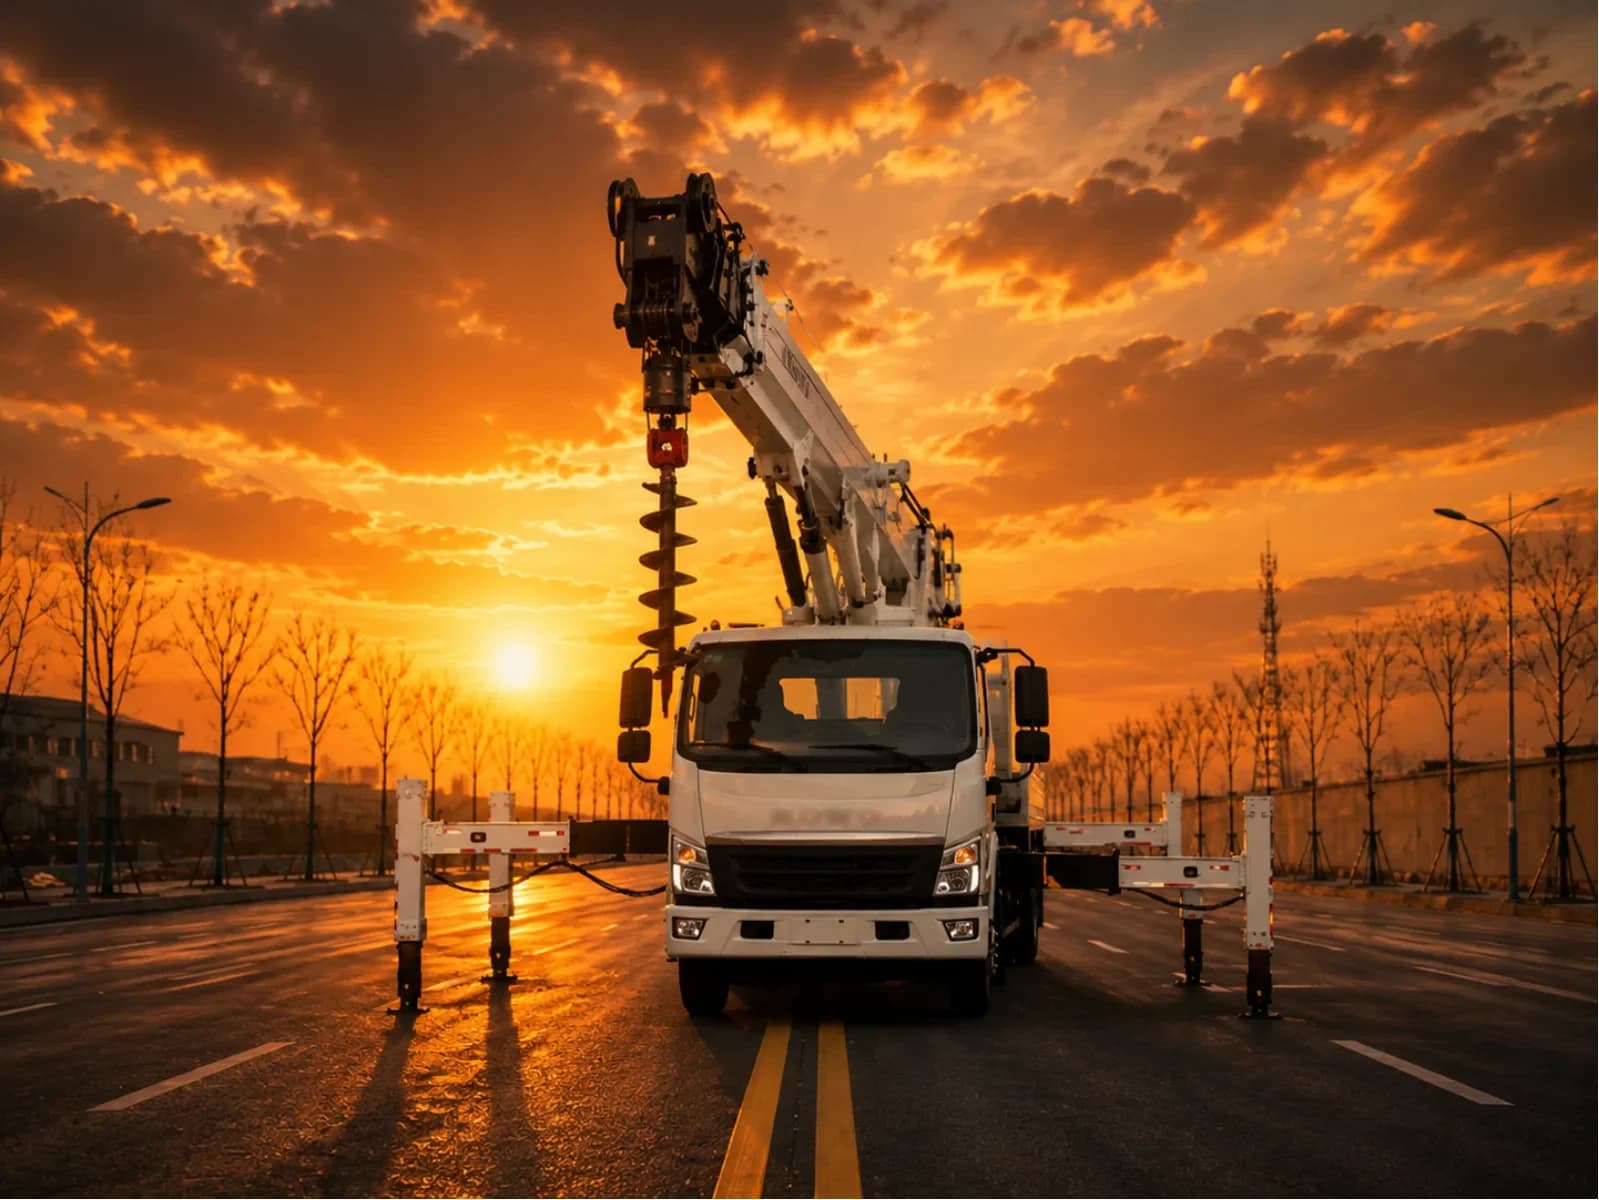 04
钻孔车
车载钻孔设备,用于电杆孔和基础施工。
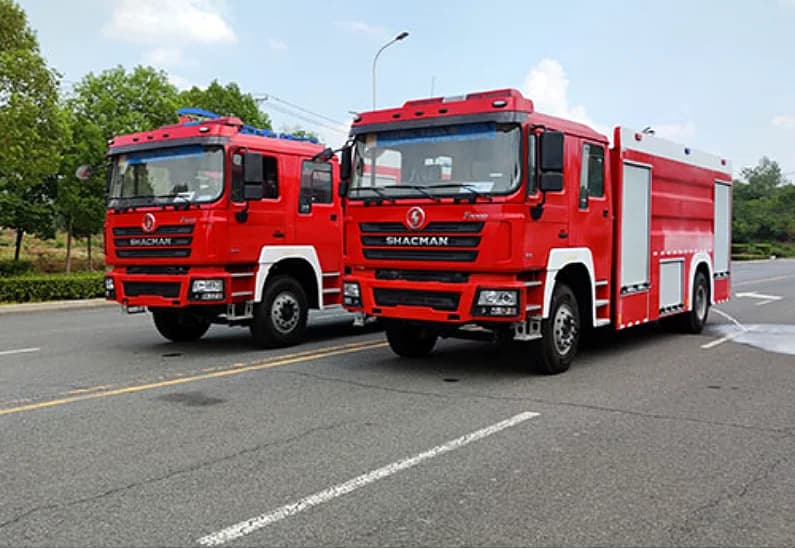 05
消防车
用于应急响应的消防车辆。
图片为天安车辆示例,具体型号、配置和传感器选项可能不同。
为什么选择 MingAnji.ai
少一些猜测,多一些完成的作业。
掌握作业地点
卡车位置和已记录的钻孔位置,同显于一张地图。
来自设备的记录
活动由传感器和控制器采集,减少人工填报。
基于已完成作业做规划
复盘已完成作业,并通过导出和图纸准备后续任务。
管理好业务
员工、工时表和运营汇总,与现场数据一并呈现。